


{{product.productLabel}} {{product.model}}
{{#if product.featureValues}}{{product.productPrice.formattedPrice}} {{#if product.productPrice.priceType === "PRICE_RANGE" }} - {{product.productPrice.formattedPriceMax}} {{/if}}
{{#each product.specData:i}}
{{name}}: {{value}}
{{#i!=(product.specData.length-1)}}
{{/end}}
{{/each}}
{{{product.idpText}}}


... - 圆形表面。 - ISO-9409-1-50-4-M6 连接系统。 - 中央通孔,用于选配电气连接。 - 销轴上有 4 个内置气孔。 - 直通或垂直空气软管出口。 - 提供两个部件(机器人侧和抓手侧 ...
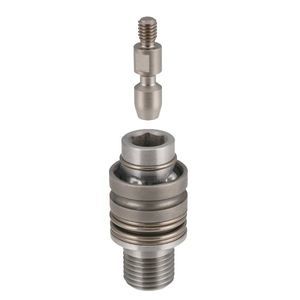

... 概述
MotionAct Finger Changers 可通过机器人臂的简单运动实现夹爪手指的自动更换。仅更换手指而非整个夹爪,可以缩短切换时间并将占用空间和机器人负载影响降至最低。机械锁定系统采用弹簧驱动的内部滚珠和球锥配合机构,在无需电气布线或气动供给的情况下固定手指。
特性
- 通过编程的机器人动作快速更换手指:插入和拆卸由机器人臂动作完成,使用夹紧销和保持销,可集成到自动换型序列中。
- 广泛的夹爪兼容性:可配置的安装板使夹紧销可适配多种夹爪;无需特定夹爪厂商。
- 可靠的机械锁定:内部滚珠啮合球锥机构,在保持销与机器人动作释放前将手指牢固锁定。
- 无需外部电源或压缩空气:锁定机构由弹簧驱动,无需电气布线或气管连接。
- 结构紧凑、重量轻:仅更换手指可将对机器人负载的影响最小化,适用于小型机器人。
应用示例
- 实验室自动化

... 概述
One-Touch 换刀器是为协作机器人设计的手动换刀模块。通过简单的杠杆操作即可快速、可靠地更换工具,具有触感点击和内置安全锁。夹紧销接口支持多种工具和末端执行器,同时最大限度地减少工具侧要求,简化在不同机器人系统中的集成。
简单手动操作
换刀仅需一个杠杆操作——无需外部气源、布线或专用工具。触感点击确认锁定到位,内置安全锁可降低手动操作时意外释放的风险。
可靠的锁紧机构
双面锥形夹紧爪与锥形夹紧销啮合,在较小的杠杆力下提供强力夹紧。该结构基于成熟的工装夹持技术,确保锁定性能稳定可重复,适用于工业环境。
灵活的刀具设计
简单的夹紧销接口允许在保持工具侧最小几何尺寸的前提下集成多种工具与末端执行器。这种灵活性有助于加快刀具设计并简化针对不同机器人型号的适配。
成本有效的工装
由于工具侧仅需基本夹紧销(无需复杂连接器),工装可用更少的部件制造,从而在多工具应用中降低成本和复杂性。
系列
- 机器人侧模块