


{{product.productLabel}} {{product.model}}
{{#if product.featureValues}}{{product.productPrice.formattedPrice}} {{#if product.productPrice.priceType === "PRICE_RANGE" }} - {{product.productPrice.formattedPriceMax}} {{/if}}
{{#each product.specData:i}}
{{name}}: {{value}}
{{#i!=(product.specData.length-1)}}
{{/end}}
{{/each}}
{{{product.idpText}}}
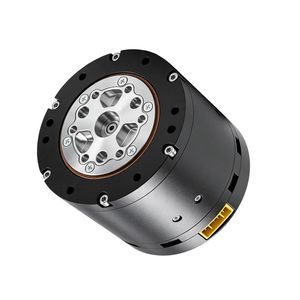
... 概述
W57-101 是一款 24 V DC 机器人关节模块,适用于工业及类人机器人关节驱动。该模块额定扭矩为 3.5 N·m,峰值扭矩为 12.5 N·m,减速比为 10:1,可实现精确运动控制。
主要特点
- 额定电压:24 V DC
- 额定扭矩:3.5 N·m
- 峰值扭矩:12.5 N·m
- 减速比:10:1
- 空载最高转速:200 rpm
- 额定转速:120
Dongguan Abass Precision Drive Technology Co., Ltd.
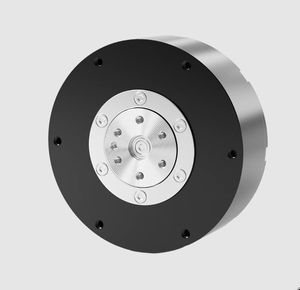
... 产品概述
PG76-61 是一款为受限空间机器人系统设计的紧凑型机器人关节模块。电机组件重量约为335 g,配备6:1减速比,可提供高达11 N·m的峰值扭矩。双14位磁性单圈编码器以及 CAN/UART 接口,可实现精确的关节控制并便于在协作及工业机械臂中集成。
主要特点
- 电机重量:≈ 335 g
- 峰值扭矩:11 N·m;额定扭矩:4 N·m
- 额定转速:150 rpm;空载最高转速:240 rpm
- 双
Dongguan Abass Precision Drive Technology Co., Ltd.
... 产品概述
PG4340是一款紧凑型机器人关节模块,具有峰值扭矩27 N·m、减速比1:40,支持CAN通信(1 Mbps)。适合集成到人形机器人、机器人手臂及医疗机器人等需要精确运动控制与小型化设计的系统中。
主要特性
- 峰值扭矩27 N·m;额定扭矩9 N·m
- 高减速比1:40以提升输出扭矩
- CAN 1 Mbps通信接口
- 额定电压24 V;支持OEM/ODM定制
参数 ...
Dongguan Abass Precision Drive Technology Co., Ltd.
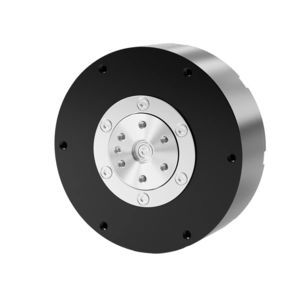
... 产品概述
紧凑型机器人关节执行器,峰值扭矩20 N·m,内置双14位磁性single-turn编码器。适用于需要精确位置反馈与紧凑集成的仿人机器人、灵巧机械手、医疗机器人及其他先进机器人系统。
主要特点
- 峰值扭矩20 N·m;额定扭矩8 N·m
- 额定转速120 rpm(空载最高200 rpm)
- 双14位磁性single-turn编码器
- 支持24–48 V供电
- 紧凑尺寸:外径96
Dongguan Abass Precision Drive Technology Co., Ltd.
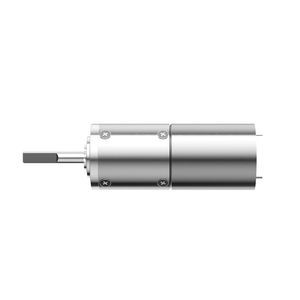
... 产品概述
QJS 16 mm 微型手关节模块,外径16 mm。提供1–4级行星齿轮结构,可实现最高4 kgf·cm 瞬时扭矩,单级配置下效率较高,适用于空间受限的机器人关节与精密执行器。
主要特点
- 16 mm 紧凑外形
- 最高 4 kgf·cm 瞬时扭矩(4 级)
- 灵活的 1–4 级行星配置
- 单级效率高达 90%
- 切削金属齿轮,配不锈钢输出轴及滚子轴承
技术参数
QJS ...
Dongguan Abass Precision Drive Technology Co., Ltd.
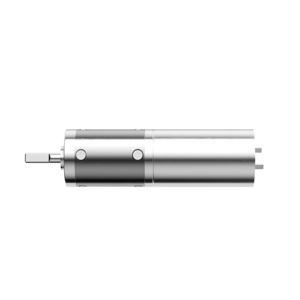
... 产品概述
QJS 12mm 行星齿轮关节模块为外径12 mm 的紧凑型全金属传动单元,配备不锈钢输出轴,适用于微型机器人、灵巧手关节、机器人外骨骼和紧凑型自动化系统。
主要特性
- 外径12 mm 超紧凑设计
- 全金属行星齿轮结构
- 带滚子轴承的不锈钢输出轴
- 传动效率可达90%,随齿轮级数变化
参数
型号:QJS 12mm
齿轮级数:1、2、3、4
减速比:1级:4;2级:16、24、36;3级:64、96、144、216;4级:256、384、576、864、1296
齿轮长度(mm):1级:15.5;2级:18.2;3级:21.1;4级:23.6
允许最大持续转矩(kgf·cm):1级:0.45;2级:0.8;3级:1.6;4级:2.4
允许最大瞬时转矩(kgf·cm):1级:0.8;2级:1.2;3级:2.2;4级:3.0
效率(%):1级:90;2级:81;3级:73;4级:65
外径:12 ...
Dongguan Abass Precision Drive Technology Co., Ltd.
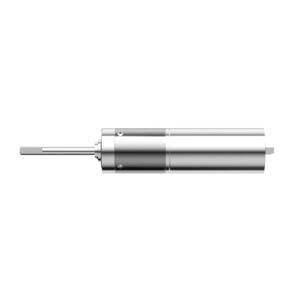
... 产品概述
QJS 10 mm 关节模块为超紧凑型全金属行星齿轮电机模块,适用于抓握手、类人机器人及其他受空间限制的机器人应用。采用精密加工的金属齿轮和带滚子轴承的不锈钢输出轴,保证可靠的动力传递。
主要特点
- 外径10 mm,适配紧凑型关节
- 全金属行星齿轮结构,尺寸稳定
- 不锈钢输出轴并配滚子轴承
- 传动效率高(最高达90%,视级数而定)
- 提供1至4级齿轮和多种减速比选项
- 可根据客户需求定制设计
技术参数
型号:QJS ...
Dongguan Abass Precision Drive Technology Co., Ltd.
... 产品介绍
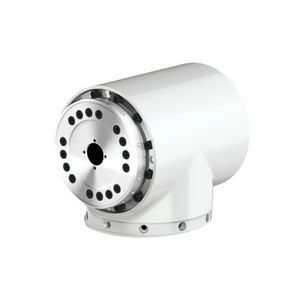
T型谐波关节模块(HTS系列)是为Cobots机器人手臂设计的高度集成旋转关节。该模块将谐波减速器、力矩电机、精密传感器、制动器和驱动器集成于一体,形成紧凑的即插即用单元。输出法兰与电机轴垂直(T型布置),简化了手臂运动学与机械集成,同时支持协作场景下的精确力矩与位置控制。
主要特性
- 紧凑的T型结构 — 优化用于末端执行器或臂节间安装。
- 集成组件 — 谐波减速器、力矩电机、传感器、制动器和驱动器一体化;中空轴便于内部布线。
- 高传动精度