


{{product.productLabel}} {{product.model}}
{{#if product.featureValues}}{{product.productPrice.formattedPrice}} {{#if product.productPrice.priceType === "PRICE_RANGE" }} - {{product.productPrice.formattedPriceMax}} {{/if}}
{{#each product.specData:i}}
{{name}}: {{value}}
{{#i!=(product.specData.length-1)}}
{{/end}}
{{/each}}
{{{product.idpText}}}


... SofTouch 抓手解决方案由 3 种机器人抓手类型组成,旨在解决直接使用真空不被认为是最佳解决方案的各种搬运和包装任务。 当需要提高质量和稳定性时,SofTouch 真空机械手是机械末端执行器的最佳替代品。非常适合易碎和易留下痕迹的产品,以及不易清洗的热成型或重型包装袋。 每个机器人抓手系列的设计都是针对不同的食品处理和包装任务而开发的,这使我们能够覆盖大多数产品类别。 在该解决方案中,我们将真空技术与脊状部件相结合,使抓取既牢固又轻柔。 此外,产品定制方法使我们能够为具体的机器人任务提供最有效的解决方案。 该抓手解决方案的集成可实现灵活的拾取和放置操作,并将维护需求降至最低。 需要解决更高级的起重任务?让我们为您开发。 灵活的真空范围 SofTouch ...


夹紧力: 5 N
... SoftGripper重量轻,易于操作,没有锋利的边缘。我们的抓取器的核心是手指。它们能适应任何物体的形状而不损坏其表面。其主要优点是重量轻、速度快,能够处理各种食品。我们的气动手指是由FDA批准的硅橡胶制成。我们保证在1巴压力下的使用寿命超过1000万次。 适配器可用于市场上的每个机器人。要抓取的物体的形状决定了底座,它是抓取器的一个重要部分。圆形物体需要一个居中的底座,细长或长方形的物体需要一个平行的底座。我们提供不同类型的基座,有不同数量的手指和不同角度。 对于特殊应用,我们很乐意在最短的时间内为您的任务设计一个完全个性化的底座。你会惊讶地发现,由于SoftGripper的灵活性,它可以安全、轻松地处理各种物体。因此,没有必要为不同形状的物体配备不同的抓手。此外,一个真空吸盘或一个垫片可以集中安装。 ...
SoftGripping
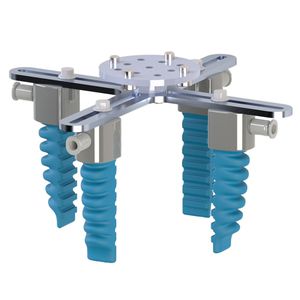
夹紧力: 5 N
... SoftActuators - 自动化的关键。 我们提供SoftActuators,你选择你的底座的形状。无论你喜欢铝制结构型材还是弯板,这些都是适合的。我们经过验证的气动手指是由FDA批准的硅橡胶制成的,使用寿命超过1000万次。你可以把它们安装在每一个EOAT设置上,而不需要得到一个特殊的底座。我们的SoftActuators采用卫生设计,易于清洗。 使用场合。 对于想建立自己的EOAT的工程师来说 适用于大量的物体 当抓取对象发生变化时,易于调整 在设置中,便于进行原型设计 确定固定系统的最佳尺寸 将一个自动化设备转换为不同类型的抓取对象可能很复杂。它可能需要新的定位参数。这可能是根据新产品调整TCP高度,调整托盘中的距离或校准摄像机。在大多数应用中,这也需要一个全新的夹持器。有了SoftActuators就不一样了!只需调整手指在基座上的位置,就可以进入下一个项目组了! ...
SoftGripping
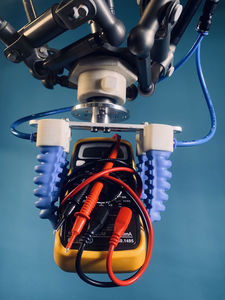
夹紧力: 5 N
... 我们提供SoftActuators,您选择底座的形状。无论您喜欢铝制结构型材还是弯板,这些都是为您量身定做的。我们经过验证的气动手指是由FDA批准的硅橡胶制成的,使用寿命超过1000万次。你可以把它们安装在每一个EOAT设置上,而不需要得到一个特殊的底座。我们的SoftActuators采用卫生设计,易于清洁。 使用场合。 对于想建立自己的EOAT的工程师来说 适用于大量的物体 当抓取对象发生变化时,易于调整 在设置中,便于进行原型设计 确定固定系统的最佳尺寸 为了获得最大的灵活性和可变性,我们提供三种不同的SoftActuators。 1-手指软推杆 双指软推杆 3指软推杆 如果你需要一些特别的东西,如4个或更多的手指,或手指距离更大或更小的推杆,只要联系我们,我们会在2周内为你制造。 以下尺寸的抓取物体。 球形或圆柱形 进料尺寸:可变 重量 ...
SoftGripping


夹紧力: 8 N - 8 N
运行行程: 6 mm - 10 mm
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 φb - 200 Wn - 30 Dn - 31-142 Lb - 68.2 Lt - 62.7 Ln - 44 L - 25 Dn+2Smax - 31-154 负载g - 1920 产品重量g - 507 最大工作压力 - 100kPa 寿命 ...
Soft Robot Tech Co.,Ltd
夹紧力: 7 N - 7 N
运行行程: 15 mm - 19 mm
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 φb - 200 Wn - 30 Dn - 31-142 Lb - 68.2 Lt - 62.7 Ln - 53.5 L - 34 Dn+2Smax - 31-172 负载g - 2000 产品重量g - 521 最大工作压力 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 60 Wm - 67 Hb - 200 Gn - 0-125 Lb - 68.2 Lt - 62.7 Ln - 94.7 L - 64 Smax - 31 Ymax - 40 Gn+2Smax - 0-187 负载 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 60 Wm - 67 Hb - 200 Gn - 0-125 Lb - 68.2 Lt - 62.7 Ln - 77.7 L - 47 Smax - 18 Ymax - 24 Gn+2Smax - 0-161 负载 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 50 Wm - 67 Hb - 200 Gn - 7-134 Lb - 68.2 Lt - 62.7 Ln - 81.5 L - 56 Smax - 20 Ymax - 31 Gn+2Smax - 7-174 负载 ...
Soft Robot Tech Co.,Ltd

... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 50 Wm - 67 Hb - 200 Gn - 7-134 Lb - 68.2 Lt - 62.7 Ln - 113.5 L - 88 Smax - 46 Ymax - 60 Gn+2Smax - 7-226 负载 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 40 Wm - 67 Hb - 200 Gn - 6-133 Lb - 68.2 Lt - 62.7 Ln - 72.5 L - 48.5 Smax - 19 Ymax - 24 Gn+2Smax - 6-171 负载 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 50 Wm - 67 Hb - 200 Gn - 7-134 Lb - 68.2 Lt - 62.7 Ln - 66 L - 40.5 Smax - 12 Ymax - 17 Gn+2Smax - 7-158 负载 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 40 Wm - 67 Hb - 200 Gn - 6-133 Lb - 68.2 Lt - 62.7 Ln - 59.5 L - 35.5 Smax - 9 Ymax - 13 Gn+2Smax - 6-151 负载 ...
Soft Robot Tech Co.,Ltd
... SFG 柔性夹爪是模仿海星式设计,并模拟人手抓取的一种创新型柔性夹具。通过充气实现弯曲形变,⾃适应地包覆住目标物体,完成抓握动作;通过抽气实现反向形变,完成放置或预抓取动作;兼容性好,品类多,动作轻柔,适合大多数异形、易损物品抓取。 性能参数 Wb - 128 Wn - 30 Wm - 67 Hb - 200 Gn - 13-142 Lb - 68.2 Lt - 62.7 Ln - 64 L - 45 Smax - 23 Ymax - 28 Gn+2Smax - 13-188 负载 ...
Soft Robot Tech Co.,Ltd

... - 功率和速度控制 - 结构紧凑 - 准确 - 无声无息 - 抓斗PE410A是可控的。因此,也可以控制机械手的打开位置。 ...